Selected Publications
* indicates equal contribution
|

|
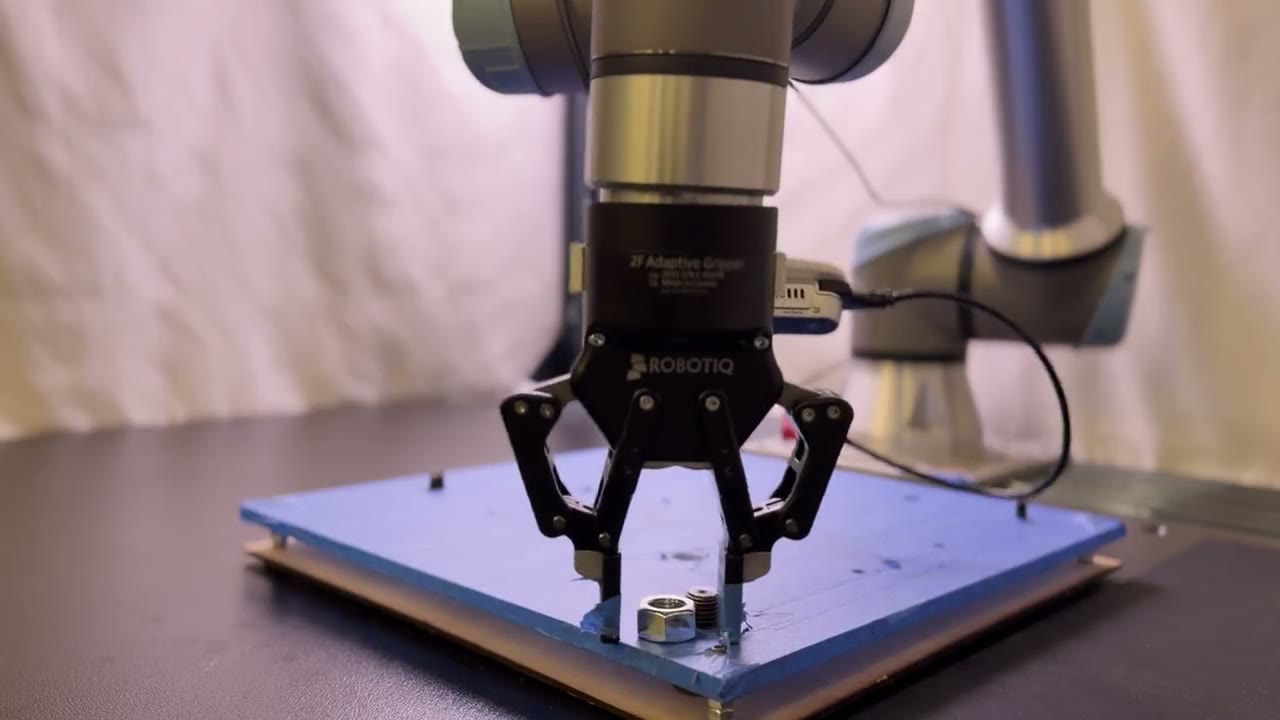
AlphaNIST: Emergent Assembly Skills from Binary Task Rewards
Octi Zhang,
Iretiayo Akinola,
Rosario Scalise,
Mateo Guaman Castro,
Patrick Yin,
Tobias Widmer,
Miles Macklin,
Chris Amevor,
Dylan Turpin,
Dirk Van Gelder,
Jan Carius,
Ankur Handa,
Gavriel State,
Yunrong Guo,
Yashraj Narang
Under review, 2026
project page
/
arXiv
Emergent dexterity from multi-task large-scale RL
|
|
A Balanced Data Diet: Addressing the Exploration Bottleneck in Mega-Scale RL for Robot Control
Octi Zhang*,
Mateo Guaman Castro*,
Patrick Yin*,
Ignacio Dagnino,
Abhishek Gupta,
Rosario Scalise,
Byron Boots
CoRL 2026
project page
/
arXiv
Adaptive task sampling for large-scale sim2real RL
|
|
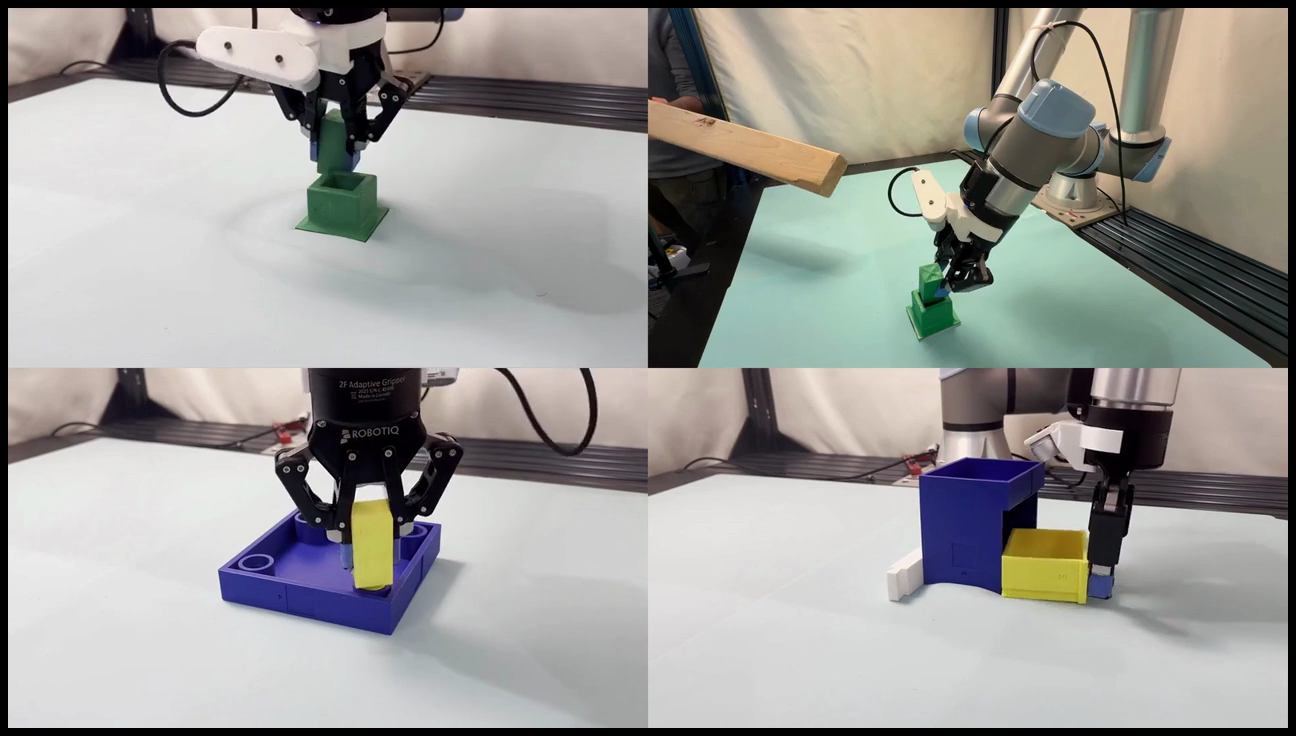
OmniReset: Emergent Dexterity via Diverse Resets and Large-Scale Reinforcement Learning
Patrick Yin*,
Tyler Westenbroek*,
Octi Zhang,
Joshua Tran,
Ignacio Dagnino,
Eeshani Shilamkar,
Numfor Mbiziwo-Tiapo,
Simran Bagaria,
Xinlei Liu,
Galen Mullins,
Andrey Kolobov,
Abhishek Gupta
ICLR 2026
project page
/
arXiv
Diverse resets and large-scale RL for sim2real dexerity
|
|
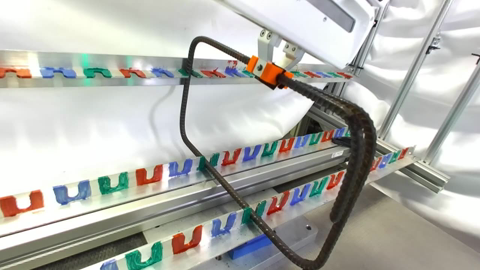
Visual Sim-to-Real Learning for Robotic Insertion under Geometric Variations: Application to Rebar Installation
Tao Sun,
Beining Han,
Patrick Yin,
Rui Xu,
Harry He,
Abhishek Gupta,
Szymon Rusinkiewicz,
Yi Shao
Under review, 2026
project page
/
arXiv
Sim2real RL for construction rebar insertion
|
|
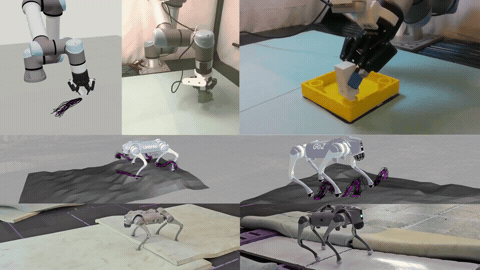
Simulation Distillation: Pretraining World Models in Simulation for Rapid Real-World Adaptation
Jacob Levy*,
Tyler Westenbroek*,
Kevin Huang,
Fernando Palafox,
Patrick Yin,
Shayegan Omidshafiei,
Dong-Ki Kim,
Abhishek Gupta,
David Fridovich-Keil
RSS 2026
project page
/
arXiv
Sim2real world model transfer for real world RL
|
|
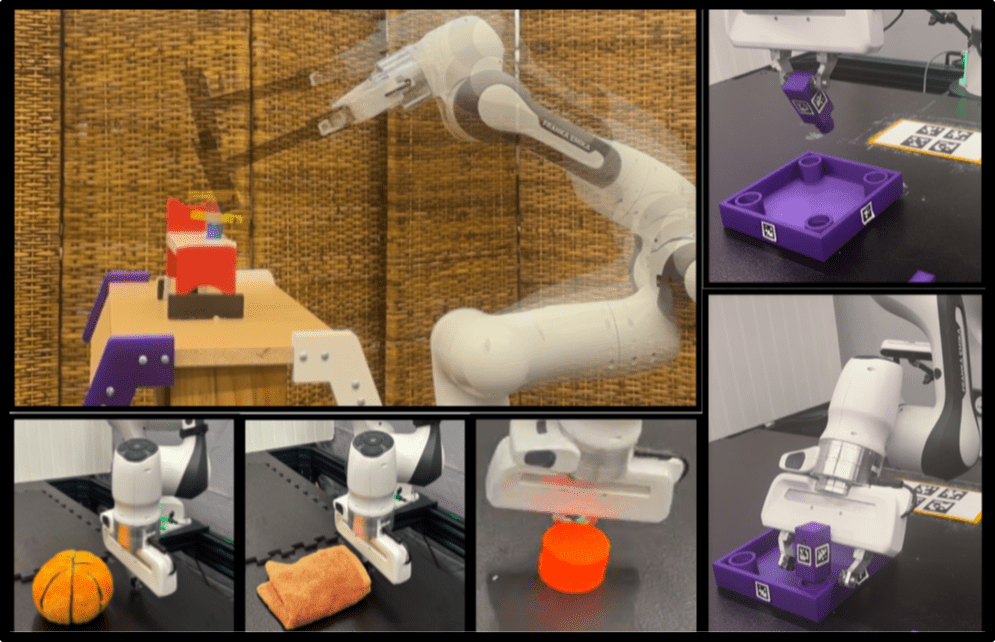
SGFT: Rapidly Adapting Policies to the Real-World via Simulation-Guided Fine-Tuning
Patrick Yin*,
Tyler Westenbroek*,
Simran Bagaria,
Kevin Huang,
Ching-An Cheng,
Andrey Kolobov,
Abhishek Gupta
ICLR 2025
project page
/
arXiv
Sim2real value function transfer for real world RL
|
|
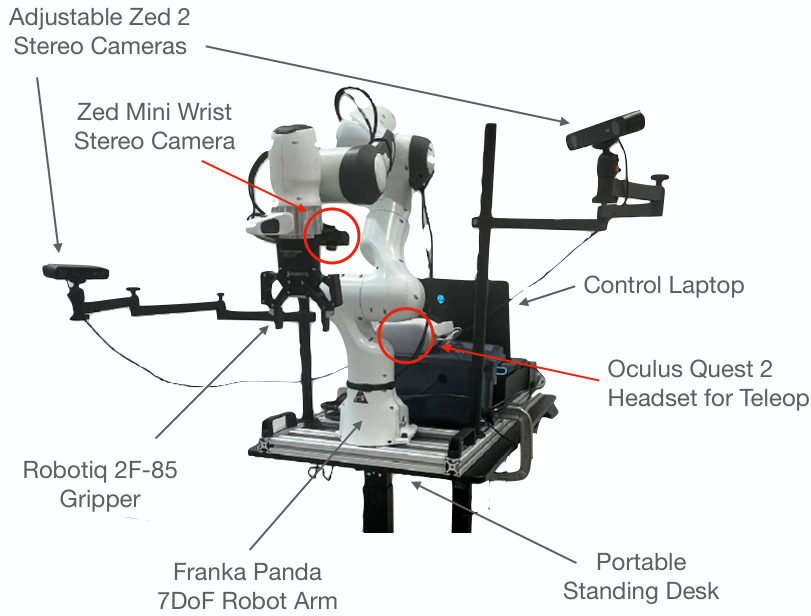
DROID: A Large-Scale In-the-Wild Robot Manipulation Dataset
Alexander Khazatsky*,
Karl Pertsch*, ...,
Patrick Yin, ...,
Sergey Levine,
Chelsea Finn
RSS 2024
project page
/
arXiv
Community driven teleop dataset
|
|
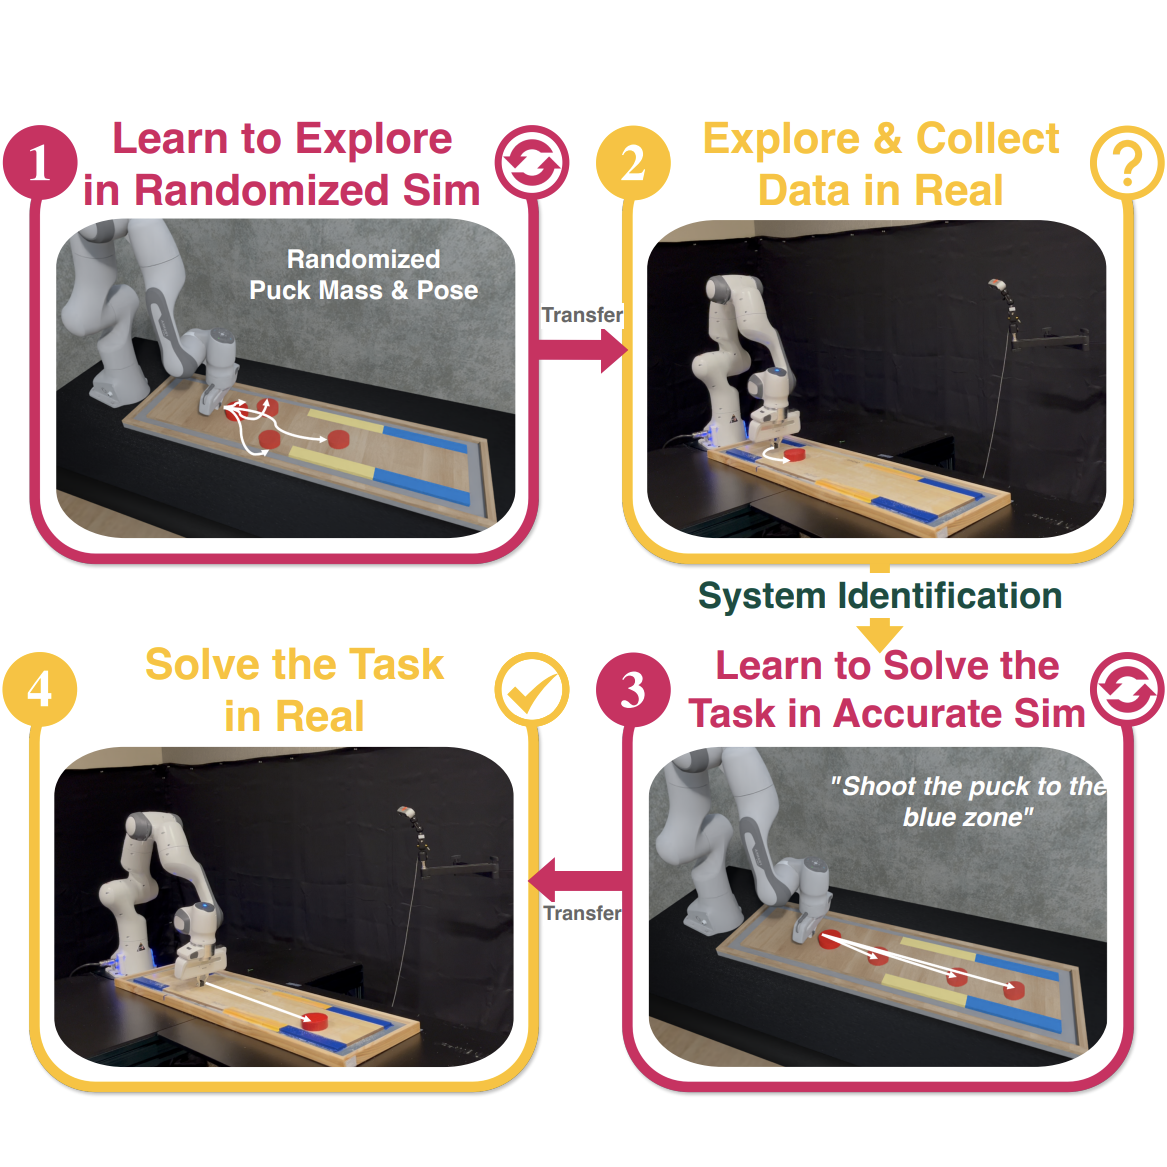
ASID: Active Exploration for System Identification and Reconstruction in Robotic Manipulation
Marius Memmel,
Chuning Zhu,
Andrew Wagenmaker,
Patrick Yin,
Dieter Fox,
Abhishek Gupta
ICLR 2024 (Oral Presentation)
project page
/
arXiv
Active sysid for sim2real
|
|
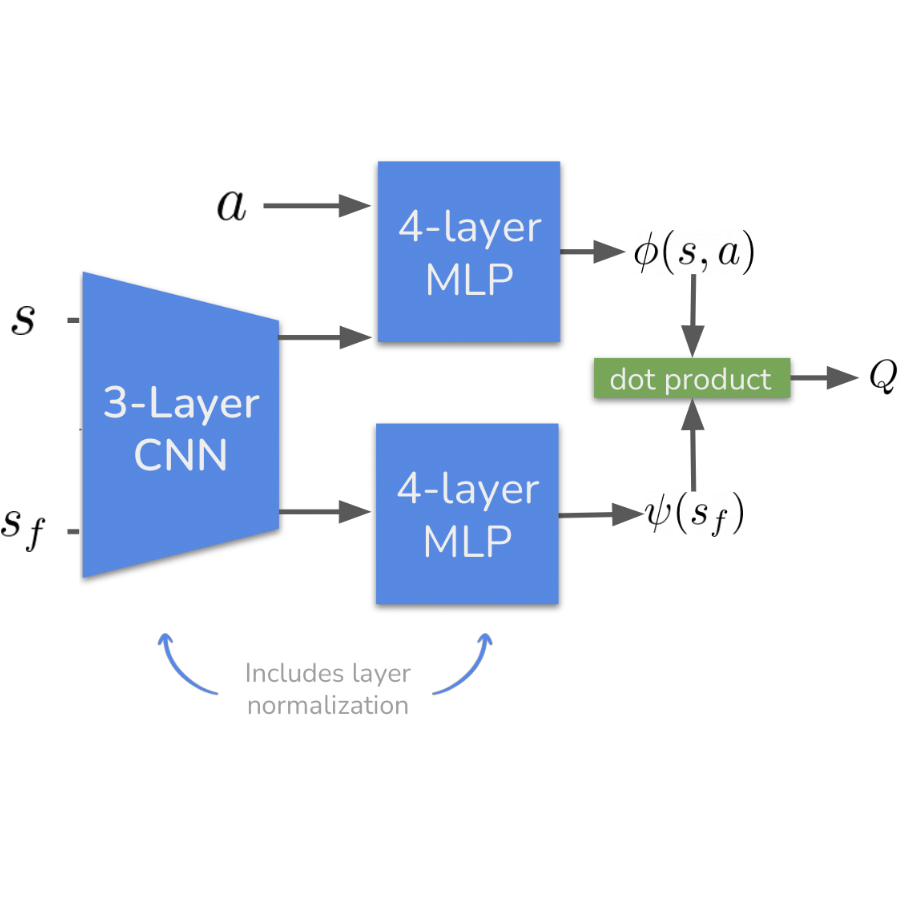
Stabilizing Contrastive RL: Techniques for Robotic Goal Reaching from Offline Data
Chongyi Zheng,
Benjamin Eysenbach,
Homer Rich Walke,
Patrick Yin,
Kuan Fang,
Ruslan Salakhutdinov,
Sergey Levine
ICLR 2024 (Spotlight Talk)
project page
/
arXiv
Contrastive offline RL
|
|
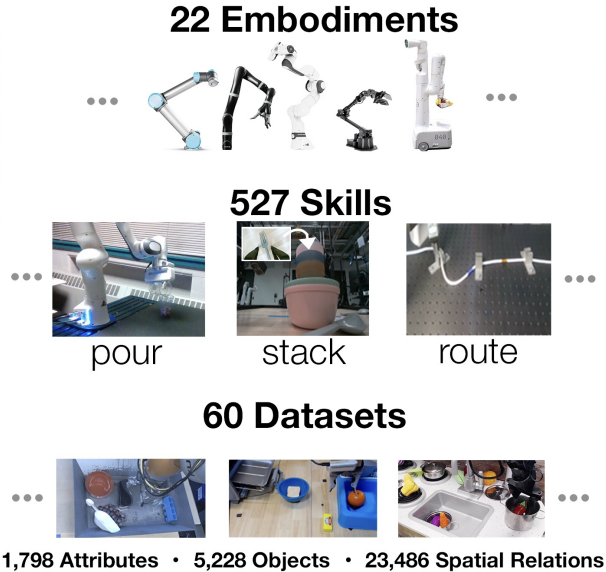
Open X-Embodiment: Robotic Learning Datasets and RT-X Models
Open X-Embodiment Collaboration, ...,
Patrick Yin, ...
ICRA 2024 (Best Paper)
project page
/
arXiv
Large community driven teleop dataset
|
|
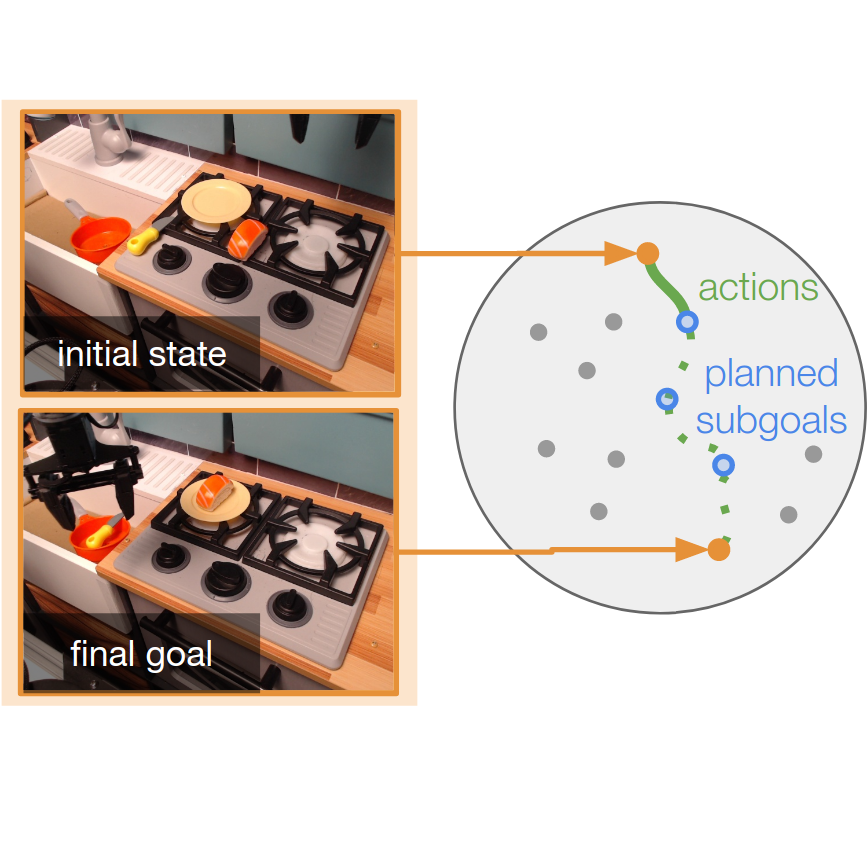
Generalization with Lossy Affordances: Leveraging Broad Offline Data for Learning Visuomotor Tasks
Kuan Fang,
Patrick Yin,
Ashvin Nair,
Homer Rich Walke,
Gengchan Yan,
Sergey Levine
CoRL 2022 (Oral Presentation)
project page
/
arXiv
Latent space planning for goal-conditioned real-world RL
|
|
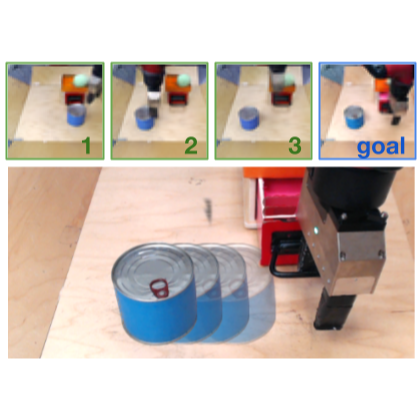
Planning to Practice: Efficient Online Fine-Tuning by Composing Goals in Latent Space
Kuan Fang*,
Patrick Yin*,
Ashvin Nair,
Sergey Levine
IROS 2022
project page
/
arXiv
Planning for goal-conditioned real-world RL
|
|
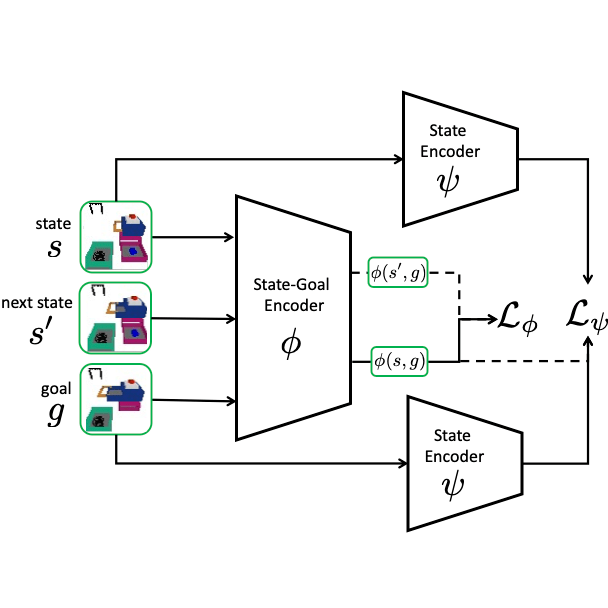
Bisimulation Makes Analogies in Goal-Conditioned Reinforcement Learning
Philippe Hansen-Estruch,
Amy Zhang,
Ashvin Nair,
Patrick Yin,
Sergey Levine
ICML 2022
project page
/
arXiv
Bisimulation-based offline RL
|
Website template from
Jon Barron.
|